Полётный контроллер: мозг агродрона. Как выбрать и заменить
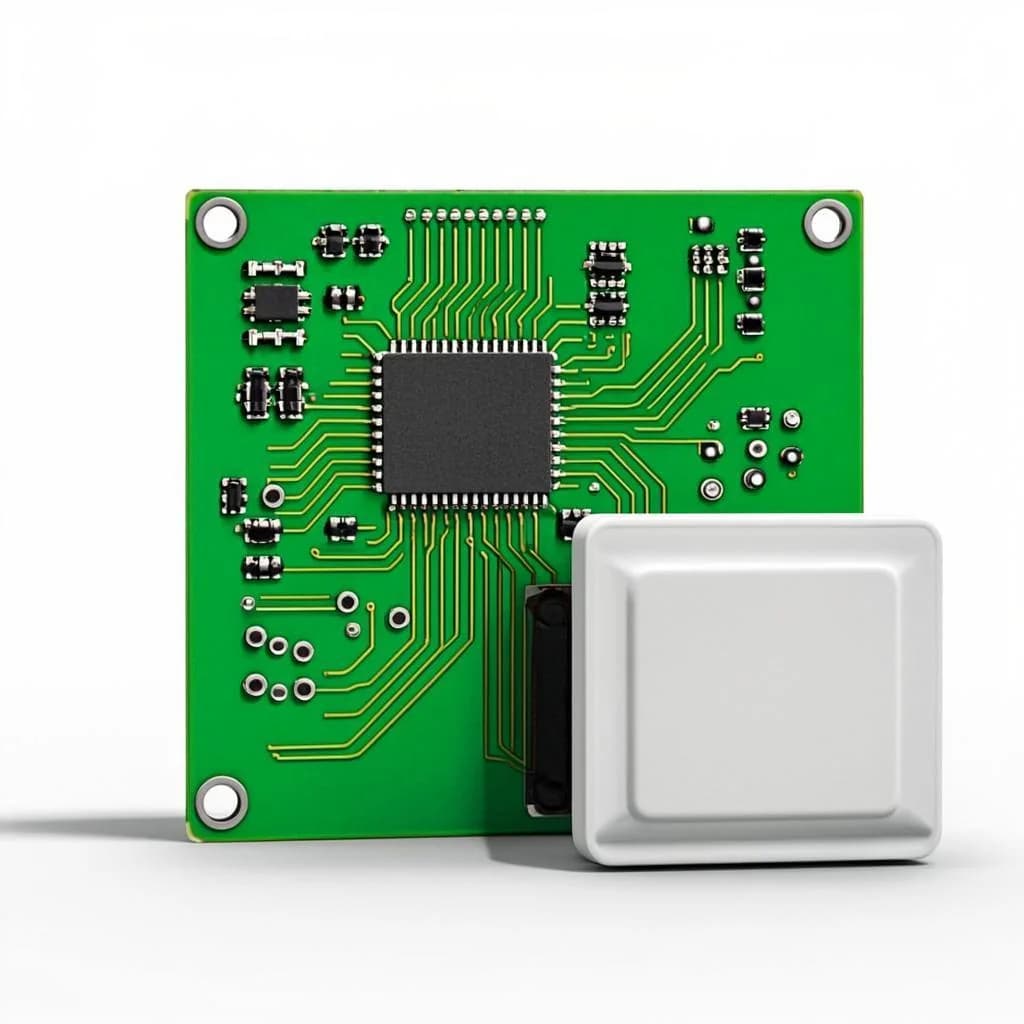
Полётный контроллер определяет всё, чем агродрон держит маршрут: стабилизацию, навигацию, повторяемость проходов и запись каждого вылета. Мы разрабатываем контроллер ПТП-FC1 сами и собираем его на собственном участке SMD-монтажа: от печатной платы до прошивки и лётных испытаний. Разбираем, что происходит внутри автопилота, на что смотреть при выборе и замене и почему это самый ответственный узел бортовой электроники.
Что делает полётный контроллер
Полётный контроллер: вычислительное ядро беспилотника, которое читает датчики и управляет двигателями сотни раз в секунду. Он принимает сигналы приёмника навигации, регуляторов двигателей, пульта и полезной нагрузки, сравнивает фактическое положение машины с заданным и выдаёт команды на исполнительные механизмы. Именно поэтому контроллер называют мозгом дрона: от него зависит, будет ли машина просто летать или осмысленно работать по заданию.
В полёте контроллер решает сразу несколько задач одновременно. Он стабилизирует машину по углам и высоте, ведёт её по маршруту, следит за границами участка и препятствиями, а при нештатной ситуации выполняет защитный сценарий: возврат или посадку. Всё это происходит без участия оператора: человек задаёт задание и контролирует его исполнение по телеметрии.
- стабилизация и удержание высоты и позиции
- следование маршруту с привязкой к спутниковой навигации
- обход препятствий и защитные сценарии при отказах
- журнал полётов и телеметрия на наземную станцию
Что внутри: датчики и вычислительное ядро
Основу входных данных составляют инерциальные датчики: гироскоп измеряет угловые скорости, акселерометр: ускорения, барометр: высоту, магнитометр: курс. Микроконтроллер с запасом по производительности обрабатывает эти потоки и исполняет прошивку: набор алгоритмов фильтрации, навигации и управления. Прошивка для полётного контроллера значит не меньше, чем железо: одинаковые датчики при разной логике обработки ведут себя в поле по-разному.
Качество измерений напрямую определяет поведение машины на ветру и рельефе. Шумящие датчики и слабая фильтрация дают «плавающую» траекторию: линия обработки уходит, машину качает на проходе. Поэтому в серьёзных автопилотах датчики фильтруются по нескольку уровней, а ответственные каналы дублируются: выход одного сенсора из строя не должен менять поведение машины.
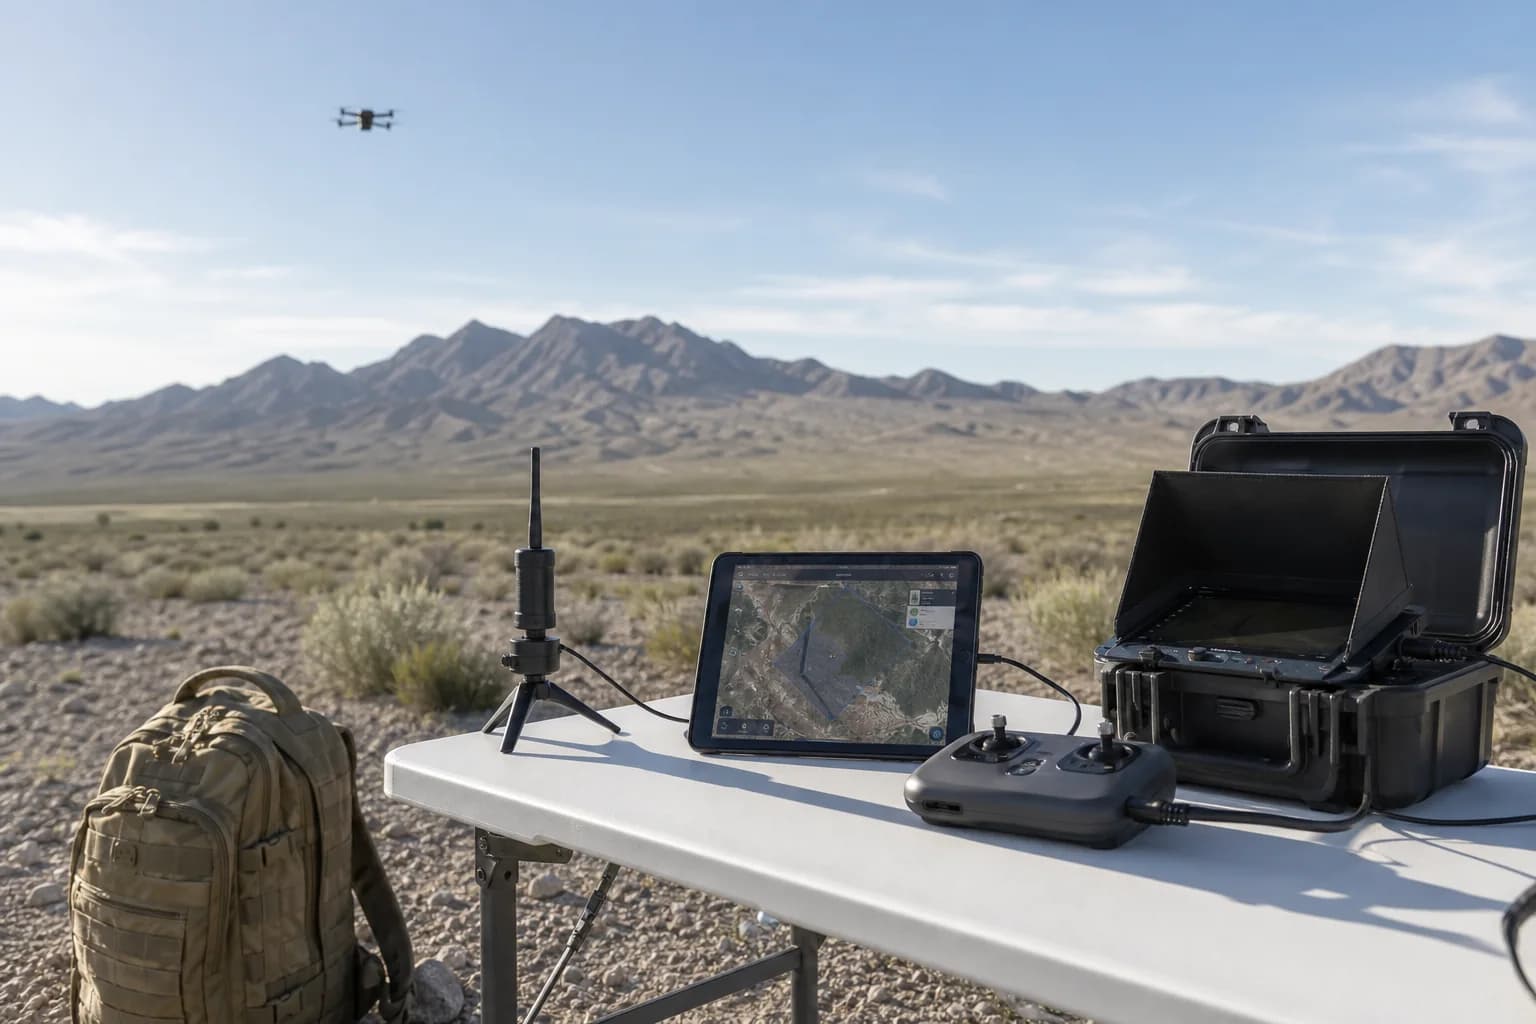
Внешние связи контроллера не менее важны, чем датчики. Приёмник навигации ПТП-NAV2: двухдиапазонный, GPS/ГЛОНАСС/Galileo, с RTK-поправками и точностью до ±10 см: подаёт координаты; наземная станция ПТП-RC7 принимает телеметрию и передаёт команды; модуль питания ПТП-PDB разводит энергию с защитой и фильтрацией, чтобы помехи силовых цепей не влияли на электронику.
Почему контроллер критичен для агроработ
Обработка поля прощает меньше всего. Межрядья, низкие нормы внесения, стыковка проходов: здесь цена отклонения измеряется напрямую: пропущенная полоса это необработанные гектары, двойной проход это лишний препарат. RTK-поправки с точностью до ±10 см держат траекторию без пропусков и двойных проходов, но точность даёт связка: приёмник считает координаты, а контроллер превращает их в ровную линию прохода.
Второй критичный сценарий: повторный пролёт по той же траектории. Внесение средств, подкормка, дозаработка участка: во всех этих задачах машина должна пройти по следу предыдущего вылета. Контроллер с RTK-навигацией повторяет траекторию как по рельсам, без привязки «на глазок» по памяти оператора.
Третья причина: учёт и безопасность. Собственная система управления ведёт журнал каждого вылета: площадь, расход жидкости, маршрут, время. Отчёты выгружаются агрономической службе, а руководство видит фактическую выработку экипажа. Одновременно контроллер следит за границами поля, препятствиями и запасом ресурса: при потере связи выполняет защитный сценарий вместо паники оператора.
ПТП-FC1: автопилот собственной разработки
ПТП-FC1: основной автопилот нашей линейки. В его задачах: полётные маршруты, удержание высоты, обход препятствий и журнал полётов; контроллер совместим с наземными станциями ПТП, включая пульт ПТП-RC7 с креплением под планшет. Прошивка развивается вместе с техникой: обновления учитывают сценарии реальных смен, а не гипотетические полёты.
Совместимость охватывает всю номенклатуру: агродроны ПТП-АГРО-22/40/70, платформы самолётного типа ВВ и мультикоптеры МР, а также кастомные платформы заказчиков. В связке работают навигационный модуль ПТП-NAV2, RTK-база ПТП-BASE (от АКБ или сети), антенный комплект ПТП-ANT для увеличения дистанции связи и модуль питания ПТП-PDB.
Единый автопилот на всю технику даёт эффект, который сложно оценить по паспорту. Оператор переучивается с модели на модель по одинаковой логике, обновления и ЗИП выпускаются под одно семейство прошивок, а сервисная служба знает машину целиком. Контроллеры поставляются и сторонним производителям БПЛА и интеграторам: это обычная позиция каталога комплектующих, а не внутренняя деталь.
На что смотреть при выборе контроллера
Рынок предлагает десятки автопилотов: от плат за несколько тысяч рублей до промышленных систем. Разброс цен отражает не маркетинг, а состав датчиков, качество фильтрации и зрелость прошивки. Ниже: параметры, которые реально влияют на работу в поле и на которые стоит смотреть до покупки.
| Параметр | На что смотреть | Зачем это в работе |
|---|---|---|
| Датчики и стабилизация | Состав инерциальных датчиков, резервирование, фильтрация | Ровная линия на ветру и рельефе без «плавания» траектории |
| Навигация | Поддержка GNSS и RTK-поправок, двухдиапазонный приёмник | Повторяемость проходов с точностью до ±10 см, без пропусков |
| Автоматика полёта | Маршруты, удержание высоты, обход препятствий | Безопасность над посевами, ЛЭП и постройками |
| Журнал и телеметрия | Запись маршрута, расхода, времени; выгрузка отчётов | Отчётность агроному и контроль работы экипажа |
| Интерфейсы и совместимость | UART/CAN, связь с пультом, станцией и нагрузкой | Подключение навигации, распылителей и датчиков без колхоза |
| Сервис и ЗИП | Доступность запчастей, прошивок и поддержки производителя | Простой парка измеряется днями, а не неделями |
Замена и настройка: как не потерять качество
Контроллер меняют по трём типовым причинам: модернизация парка, восстановление после аварии, переход на RTK-навигацию. Сама по себе замена несложна, но качество результата определяется не монтажом, а настройкой: контроллер без калибровки формально заработает, однако предсказуемость машины на маршруте потеряется.
Полный цикл замены включает монтаж и коммутацию, калибровку датчиков, привязку пульта и наземной станции, настройку полётных сценариев и защитных режимов, а завершается тестовым вылетом по регламенту. Только после подтверждённого теста машина возвращается в смену: это требование одинаково для нашей техники и для платформ заказчиков.
Самостоятельная настройка возможна по регламенту производителя, но у неё есть цена вопроса: гарантия и поддержка распространяются на корректно сконфигурированные системы. Если нет ни времени, ни стенда: замена и настройка выполняются на сервисе с гарантией и ЗИП, со стенда и тестовым вылетом до передачи машины экипажу.
Почему мы делаем контроллеры сами
Полётный контроллер собирается в одном контуре с техникой: плата проектируется и изготавливается на собственном участке печатных плат (многослойные платы до 8 слоёв), компоненты монтируются на линии SMD с автоматической оптической инспекцией, затем следуют прошивка, стендовые и лётные испытания. Между проектировщиком платы и испытателем автопилота нет чужих площадок: замечание доходит до станка в тот же день.
Собственное производство отвечает и за долгосрочную предсказуемость. Совместимость прошивки и железа подтверждается на каждой партии, изменения вносятся без согласований с внешним изготовителем, ЗИП держится на складе. Для заказчика это означает: автопилот, который стоит на его машине, воспроизводим и сопровождаем весь срок службы техники.
Как устроен участок, где рождаются платы: в очерке про участок печатных плат. Состав собственной электроники: в категории платы и электроника. Для внешних проектов платы и сборка доступны через контрактное производство.
Как подобрать контроллер под задачу
Заявка формулируется просто: платформа (модель ПТП или описание своего проекта), задача (обработка, мониторинг, доставка) и требования к навигации и нагрузке. По этим данным инженер предлагает конфигурацию: ПТП-FC1, навигацию ПТП-NAV2 с RTK-базой ПТП-BASE при необходимости, пульт ПТП-RC7 и модуль питания ПТП-PDB, а также отвечает по совместимости и срокам, как правило в течение рабочего дня.
Полный каталог: на странице комплектующих. Контроллеры и навигация: в категории системы управления. Техника, на которой контроллер работает в штатной комплектации: в разделе БПЛА и платформы.